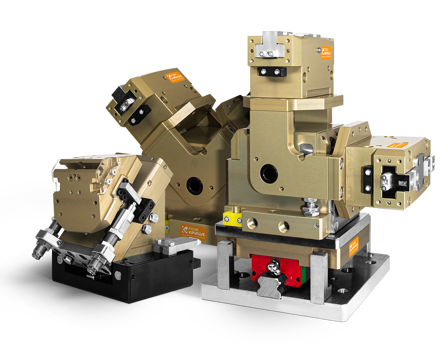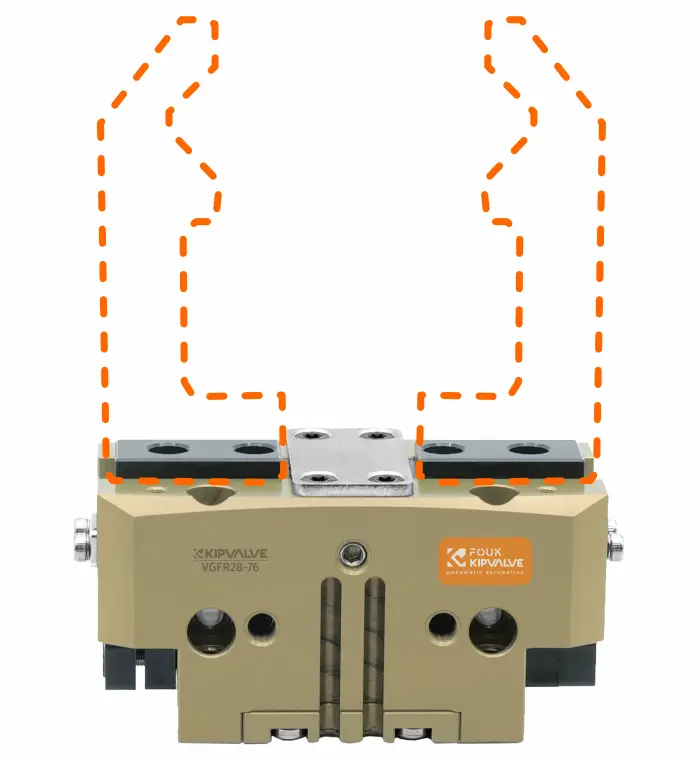
Зубчатый параллельный пневмозахват VGFR36-96
Двухпальцевый пневмозахват для автоматизации и промышленных роботов. Надёжность и точность.
- Максимальный вес заготовки
- 2.5 кг
- Ход на губку
- 8 мм
- Усилие открытия
- 84×P Н
- Усилие закрытия
- 78xp H
- Вес захвата
- 0.5 кг
-
Дополнительные характеристики VGFR36-96
ХарактеристикиБазовая модификацияVGFR36-96Нормально открытыйVGFR36-96-NOНормально закрытыйVGFR36-96-NCКоличество пальцев 2 шт 2 шт 2 шт Принцип действия параллельный, зубчатая передача Максимальное допустимое расстояние между пальцами 110 мм 110 мм 110 мм Теоретическое максимальное усилие зажима (открытие/закрытие) 84P/78P Н 84P/- Н -/78P Н Максимально допустимый вес нагрузки на один палец 0.7 кг 0.7 кг 0.7 кг Точность захватывания повторяемая ± 0.02 мм ± 0.02 мм ± 0.02 мм Время открытия/закрытия 0.035/0.035 сек 0.03/0.05 сек 0.05/0.03 сек Расход воздуха за цикл 0.124 л 0.188 л 0.188 л Рабочая температура 0~60 °C P: Рабочее давление воздуха 3~8 бар Степень защиты IP40 Вес захвата 0.5 кг 0.6 кг 0.6 кг Базовая модификацияVGFR36-96 Базовая модификация- Количество пальцев
- 2 шт
- Принцип действия
- параллельный, зубчатая передача
- Максимальное допустимое расстояние между пальцами
- 110 мм
- Теоретическое максимальное усилие зажима (открытие/закрытие)
- 84P/78P Н
- Максимально допустимый вес нагрузки на один палец
- 0.7 кг
- Точность захватывания повторяемая
- ± 0.02 мм
- Время открытия/закрытия
- 0.035/0.035 сек
- Расход воздуха за цикл
- 0.124 л
- Рабочая температура
- 0~60 °C
- P: Рабочее давление воздуха
- 3~8 бар
- Степень защиты
- IP40
- Вес захвата
- 0.5 кг
Нормально открытыйVGFR36-96-NO- Количество пальцев
- 2 шт
- Принцип действия
- параллельный, зубчатая передача
- Максимальное допустимое расстояние между пальцами
- 110 мм
- Теоретическое максимальное усилие зажима (открытие/закрытие)
- 84P/- Н
- Максимально допустимый вес нагрузки на один палец
- 0.7 кг
- Точность захватывания повторяемая
- ± 0.02 мм
- Время открытия/закрытия
- 0.03/0.05 сек
- Расход воздуха за цикл
- 0.188 л
- Рабочая температура
- 0~60 °C
- P: Рабочее давление воздуха
- 3~8 бар
- Степень защиты
- IP40
- Вес захвата
- 0.6 кг
Нормально закрытыйVGFR36-96-NC- Количество пальцев
- 2 шт
- Принцип действия
- параллельный, зубчатая передача
- Максимальное допустимое расстояние между пальцами
- 110 мм
- Теоретическое максимальное усилие зажима (открытие/закрытие)
- -/78P Н
- Максимально допустимый вес нагрузки на один палец
- 0.7 кг
- Точность захватывания повторяемая
- ± 0.02 мм
- Время открытия/закрытия
- 0.05/0.03 сек
- Расход воздуха за цикл
- 0.188 л
- Рабочая температура
- 0~60 °C
- P: Рабочее давление воздуха
- 3~8 бар
- Степень защиты
- IP40
- Вес захвата
- 0.6 кг
ВАРИАНТЫ КОНФИГУРАЦИИ- B: Вентиляция снизу
- P: Степень защиты IP64 с пылезащитной крышкой
- NO/NC: Самоблокировка при открытии/самоблокировка при закрытии
- H: Высокая термостойкость
-
Описание VGFR36-96
Зубчатый параллельный пневмозахват VGFR36-96
Двухпальцевый параллельный пневмозахват VGFR36-96 представляет собой высокотехнологичное захватное устройство, предназначенное для надежного удержания и точного позиционирования деталей в составе промышленных роботов и систем автоматизации станков. Данный пневматический захват востребован в металлообработке, на сборочных линиях и в литейном производстве, где требуется стабильная работа в условиях интенсивных циклов и высоких динамических нагрузок.
Конструктивные особенности и преимущества
Ключевым элементом конструкции является зубчатая направляющая, которая по сравнению с традиционными Т-образными пазами обеспечивает повышенную грузоподъемность, устойчивость к боковым и моментным нагрузкам, а также многократное увеличение ресурса без потери точности. Корпус из высокопрочного анодированного алюминия гарантирует жесткость при минимальной инерционной массе, что критически важно для высокоскоростных операций. Параллельное движение пальцев обеспечивает стабильное усилие сжатия и высокую повторяемость позиционирования.
Комплектация захватной системы
Для создания комплексного и отказоустойчивого решения мы рекомендуем дополнить базовый модуль следующими компонентами:
- Модули компенсации – для нивелирования несоосности и защиты захвата от боковых перегрузок при взаимодействии с роботом.
- Сменные пальцы и губки – для быстрой адаптации кинематики захвата под специфическую геометрию вашей заготовки.
- Поворотные блоки – для изменения пространственной ориентации детали в процессе перемещения без остановки производственного цикла.
-
Чертежи и габаритные размеры VGFR36-96
Чертеж для данного товара отсутствует.